


صنعتی آٹومیشن کنٹرول سسٹم میں ، انکوڈر ان کی درستگی کو براہ راست سامان کی کارکردگی کو متاثر کرنے کے ساتھ ، پوزیشن کے اہم تاثرات کے اجزاء کے طور پر کام کرتے ہیں۔ مکینیکل پوزیشن (MPOs) اور ڈیجیٹل پوزیشن (DPOs) میں غلطیاں امدادی نظاموں میں عام ہیں ، خاص طور پر ایسے منظرناموں میں جن میں اعلی ہم آہنگی کی ضرورت ہوتی ہے۔ اس طرح کے انحرافات سے سامان کمپن ، پوزیشننگ غلطیاں ، یا پیداوار کے حادثات بھی پیدا ہوسکتے ہیں۔ یہ مقالہ اس تکنیکی چیلنج سے نمٹنے کے لئے عملی نقطہ نظر کی نشاندہی کرتا ہے ، غلطی کے تجزیے ، خرابیوں کا سراغ لگانے کے طریقوں اور حلوں کا احاطہ کرتا ہے۔
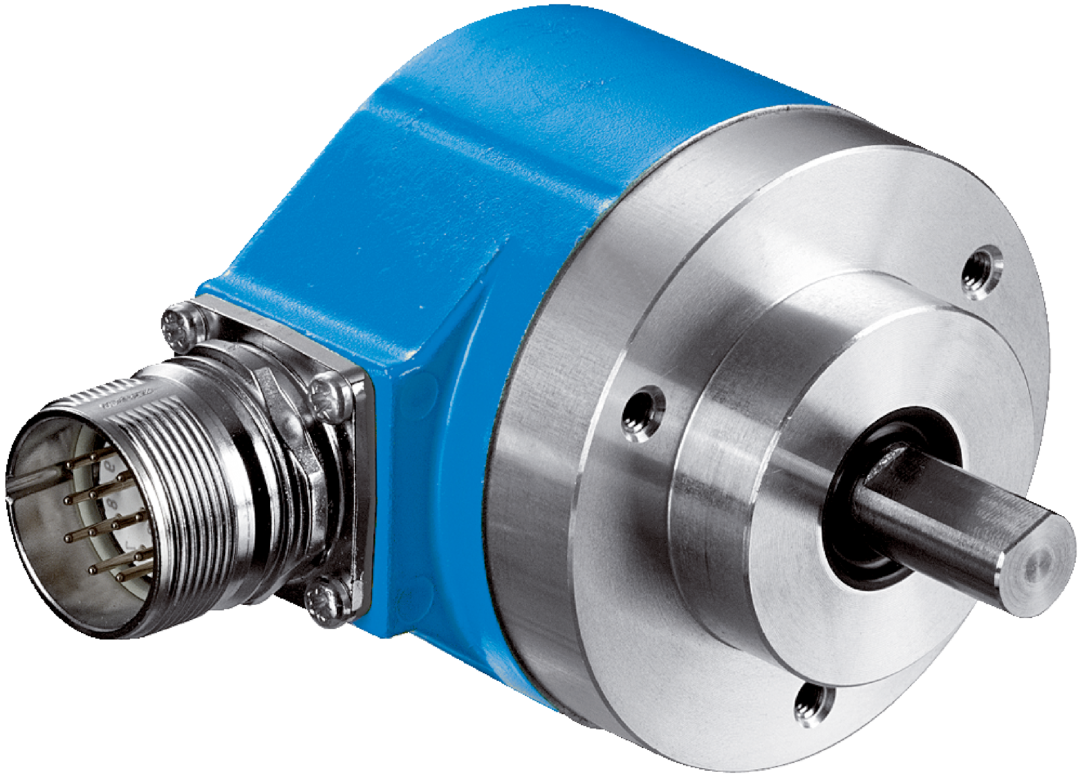
I. عام توضیحات اور MPOs بمقابلہ DPOS غلطیوں کی وجوہات
جب سسٹم MPOs (مکینیکل پوزیشن) اور DPOs (انکوڈر - تاثرات الیکٹرانک پوزیشن) کے مابین مستقل انحراف کا پتہ لگاتا ہے تو ، مندرجہ ذیل مظاہر عام طور پر پیش آتے ہیں:
1. پوزیشن سے باخبر رہنے کی غلطی:سروو موٹر آپریشن کے دوران ، مانیٹرنگ ڈسپلے اصل پوزیشن اور کمانڈڈ پوزیشن کے مابین اسینکرونی کو ظاہر کرتا ہے۔
2. جمع غلطی:انحراف آہستہ آہستہ آپریٹنگ وقت کے دوران بڑھتا ہے ، خاص طور پر طویل - فاصلے سے متعلق نقل و حرکت کے دوران خاص طور پر قابل دید۔
3. صفر بڑھے:آلہ صفر پر واپس آنے کے بعد دوبارہ پوزیشننگ کے دوران ایک مقررہ آفسیٹ ہوتا ہے۔
صارف کے معاملات اور تکنیکی دستاویزات کی بنیاد پر ، غلطیوں کی بنیادی وجوہات کو درجہ بندی کیا جاسکتا ہے:
mechanical مکینیکل ٹرانسمیشن کے مسائل:ڈھیلے جوڑے ، بیلٹ سلپج ، ضرورت سے زیادہ گیئر رد عمل وغیرہ کی وجہ سے مکینیکل پوزیشن کا نقصان۔
● انکوڈر انسٹالیشن کے نقائص:شافٹ سسٹم کی حراستی انحراف یا ڈھیلے انکوڈر بڑھتے ہوئے بولٹ کی وجہ سے سگنل جِٹر۔
● بجلی کی مداخلت:پاور لائنوں اور انکوڈر کیبلز کے متوازی روٹنگ کے نتیجے میں سگنل کا شور۔
para پیرامیٹر کی ترتیب کی غلطیاں:نامناسب الیکٹرانک گیئر تناسب کی ترتیبات یا مماثل فلٹر پیرامیٹرز۔
● انکوڈر ہارڈ ویئر کی ناکامی:آلودہ گریٹنگ ، مقناطیسی انکوڈروں میں مقناطیسی قطب کشی ، یا سگنل پروسیسنگ چپ خرابی۔
ii. منظم خرابیوں کا سراغ لگانا عمل
1. مکینیکل معائنہ
● جوڑے اور ڈرائیو چین معائنہ:ڈائل اشارے کا استعمال کرتے ہوئے موٹر اور بوجھ کے اطراف کے درمیان شعاعی/محوری رن آؤٹ کی پیمائش کریں (ہونا ضروری ہے<0.05mm).
● بیکلاش ٹیسٹ:ڈائل اشارے کا استعمال کرتے ہوئے فارورڈ اور ریورس گردش کے دوران مفت کھیل میں فرق ریکارڈ کریں۔ اگر قابل اجازت قیمت (جیسے ، 5μm) سے زیادہ ہو تو ، پری لوڈ کو ایڈجسٹ کریں یا بیرنگ کو تبدیل کریں۔
● انکوڈر انسٹالیشن کی توثیق:یقینی بنائیں کہ فلانج سطحیں بغیر کسی خلا کے فلش ہیں۔ تصدیق کریں شافٹ اینڈ سکرو ٹارک کی وضاحتیں (جیسے ، CRT - کی سفارش کردہ 0.5–0.8 N · m) سے ملتی ہے۔
2. برقی سگنل کی تشخیص
● آسیلوسکوپ معائنہ:مشاہدہ کریں کہ آیا انکوڈر A/B/Z سگنل ویوفارم مکمل ہیں۔ خرابیاں یا طول و عرض کی توجہ کو دور کریں (عام ٹی ٹی ایل سگنل 5V ± 10 ٪ ہونا چاہئے)۔
● شور مداخلت کا امتحان:وقف کردہ روٹنگ کے لئے عارضی طور پر ڈھال بٹی ہوئی جوڑی کیبل کا استعمال کریں اور موازنہ کریں کہ آیا غلطیاں بہتر ہیں یا نہیں۔
● بجلی کی فراہمی کا استحکام:انکوڈر بجلی کی فراہمی (جیسے ، 5V ± 5 ٪) میں وولٹیج کے اتار چڑھاو کی جانچ کریں۔ اگر ضروری ہو تو وولٹیج ریگولیٹر ماڈیول شامل کریں۔
3. پیرامیٹر اور سافٹ ویئر کی توثیق
● الیکٹرانک گیئر تناسب کی توثیق:مکینیکل کمی کے تناسب پر مبنی ہندسوں اور فرقوں کی اقدار کو دوبارہ گنتی کریں۔ مثال کے طور پر ، 10: 1 گیئر باکس اور 2500 پی پی آر انکوڈر ریزولوشن کے ساتھ ، الیکٹرانک گیئر تناسب ہونا چاہئے (دالیں فی موٹر انقلاب) / (دالیں فی بوجھ انقلاب)=2500 × 4 / (10 × 2500 × 4)=1: 10۔
● فلٹر ایڈجسٹمنٹ:سروو ڈرائیو میں اسپیڈ فلٹر بینڈوتھ کو کم کرنا (مثال کے طور پر ، 100 ہز ہرٹز سے 50 ہز ہرٹز تک) اعلی - تعدد شور کی وجہ سے ہونے والی غلطیوں کو دباتا ہے۔
● صفر پوزیشن معاوضہ:سروو ڈیبگنگ سافٹ ویئر کے ذریعہ دستی طور پر ان پٹ انشانکن ان پٹ۔ کچھ سسٹم خود کار معاوضے کی حمایت کرتے ہیں (جیسے ، یاسکاوا σ - 7 ڈرائیو کی "MPOS-DPOS آٹو سیدھ" فنکشن)۔
iii. عام حل کے معاملات
کیس 1:ٹیکسٹائل مشینری میں وقتا فوقتا غلطی
علامت:ایک ایڈی موجودہ اسپننگ مشین نے ایکسلریشن کے دوران تقریبا 0.2 0.2 ملی میٹر تک ایم پی اوز سے پیچھے رہنے والے ڈی پی او ایس کی نمائش کی۔
خرابیوں کا سراغ لگانا:ورنکرم تجزیہ سے انکشاف ہوا کہ غلطی کی فریکوئنسی تکلی کی رفتار کے متناسب تھی۔ آخر کار ، وقتا فوقتا پھسلن انکوڈر کے جوڑے میں کی وے پہننے کا سراغ لگایا گیا۔
حل:لچکدار جوڑے کو ٹاپراد آستین کیلیس کنکشن کے ساتھ تبدیل کیا ، جس سے غلطی کو ± 0.02 ملی میٹر تک کم کیا گیا۔
کیس 2:لیزر کاٹنے والی مشین میں مجموعی انحراف
علامت:Y - محور انحراف سیدھے - لائن کاٹنے کے دوران 0.1 ملی میٹر فی میٹر کا اضافہ ہوا۔
وجہ:انکوڈر کیبل نے سروو پاور لائنوں کے ساتھ ایک نالی کا اشتراک کیا ، جس کی وجہ سے اعلی - تعدد مداخلت کی وجہ سے نبض میں کمی واقع ہوئی ہے۔
عمل:ری وائرڈ کیبلز اور انسٹال مقناطیسی انگوٹھی۔ بیک وقت ڈرائیور کے "نبض کے نقصان کے معاوضے" کے فنکشن کو قابل بناتے ہوئے ، انحراف کو ختم کرتے ہوئے۔
iv. اعلی درجے کی اصلاح کے اقدامات
1. دوہری انکوڈر فالتو ڈیزائن:موٹر - اختتامی انکوڈرز + براہ راست بوجھ - اختتامی پیمائش (جیسے ، لکیری ترازو) کو اعلی - اختتامی سامان میں نافذ کریں۔ مکمل بند - لوپ کنٹرول کے ذریعے ٹرانسمیشن چین کی غلطیوں کو ختم کریں۔
2. درجہ حرارت کا معاوضہ:مقناطیسی انکوڈروں کے ل temperature ، درجہ حرارت کے معاوضے کے الگورتھم کو فعال کریں جب درجہ حرارت کی مختلف حالتوں میں ± 10 ڈگری سے زیادہ ہو۔
3. معمول کی بحالی:ہر 6 ماہ بعد آپٹیکل انکوڈر گریٹنگ ڈسکس صاف کریں اور مقناطیسی انکوڈر قطب وقفہ کاری کا معائنہ کریں۔
V. مینوفیکچرر تکنیکی مدد میں اختلافات
مختلف انکوڈر برانڈز غلطیوں کے لئے مختلف رواداری کی سطح کی نمائش کرتے ہیں:
● تماگاوا مطلق انکوڈرز:اینڈیٹ پروٹوکول ورژن کی مطابقت پر توجہ دیں۔ پرانے ڈرائیور سگنل کی غلط تشریح کرسکتے ہیں۔
mens سیمنز انکریلیشنل انکوڈرز:سگنل کی تشکیل کے لئے ایس ایم سی 30 ماڈیول کا استعمال کریں۔
● گھریلو انکوڈرز:کچھ مصنوعات کو صفر پوٹینومیٹر کے دستی انشانکن کی ضرورت ہوتی ہے۔
نتیجہ
MPOs کو حل کرنے - DPOS غلطیوں کے لئے مکینیکل ، بجلی اور سافٹ ویئر کے پہلوؤں کو مربوط کرنے کے لئے کثیر جہتی تجزیہ کی ضرورت ہے۔ مشق اس بات کی نشاندہی کرتی ہے کہ 80 ٪ ناکامی تنصیب اور وائرنگ کے مسائل سے پیدا ہوتی ہے۔ ہم ایک معیاری ڈیبگنگ عمل کو قائم کرنے کی تجویز کرتے ہیں: مکینیکل انشانکن → سگنل کوالٹی ٹیسٹنگ → پیرامیٹر ٹھیک - ٹیوننگ → متحرک توثیق۔ پیچیدہ منظرناموں کے ل high ، اعلی - کو ملازمت سے ملازمت سے متعلق تجزیہ کے ل} صحت سے متعلق لیزر انٹرفیومیٹرز بنیادی طور پر سسٹم استحکام کو بڑھا سکتے ہیں۔