


صنعتی موشن کنٹرول انورٹر پر مبنی فین یا پمپ کنٹرول سے لے کر ، زیادہ نفیس AC ڈرائیو کنٹرول کے ساتھ فیکٹری آٹومیشن تک ، پیچیدہ سروو کنٹرولز والے روبوٹکس جیسے جدید آٹومیشن ایپلی کیشنز تک ، بہت ساری ایپلی کیشنز کا احاطہ کرتا ہے۔ ان سسٹمز کے لئے بہت سے متغیرات جیسے موٹر سمیٹ کرنٹ یا وولٹیج ، ڈی سی بس کرنٹ یا وولٹیج ، روٹر پوزیشن اور رفتار کی کھوج اور آراء کی ضرورت ہوتی ہے۔ متغیرات کا انتخاب اور مطلوبہ پیمائش کی درستگی کا انحصار اختتامی درخواست کی ضروریات ، سسٹم فن تعمیر ، ٹارگٹ سسٹم لاگت یا سسٹم کی پیچیدگی ، اور دیگر تحفظات جیسے ویلیو ایڈڈ خصوصیات جیسے حالت کی نگرانی پر ہے۔ مبینہ طور پر دنیا کی 40 فیصد توانائی کے استعمال کے ساتھ ، بین الاقوامی قواعد و ضوابط نے صنعتی تحریک کی ایپلی کیشنز میں نظام کی کارکردگی پر توجہ میں اضافہ کیا ہے ، جس سے ان متغیرات کی اہمیت میں اضافہ ہوا ہے ، خاص طور پر موجودہ اور وولٹیج۔
اس مقالے میں موٹر پاور ریٹنگز ، سسٹم کی کارکردگی کی ضروریات ، اور اختتامی ایپلی کیشنز پر مبنی موٹر کنٹرول سگنل چین ٹوپولوجیز میں موجودہ اور وولٹیج کا پتہ لگانے پر توجہ دی گئی ہے۔ اس معاملے میں ، موٹر کنٹرول سگنل چین کا نفاذ سینسر کے انتخاب ، موجودہ تنہائی کی ضروریات ، ینالاگ سے ڈیجیٹل کنورٹر (اے ڈی سی) انتخاب ، سسٹم انضمام ، اور سسٹم کی طاقت اور زمینی تقسیم کے لحاظ سے مختلف ہوتا ہے۔
صنعتی ڈرائیو ایپلی کیشنز کی حد
موٹر کنٹرول ایپلی کیشنز سادہ انورٹرس سے لے کر پیچیدہ سروو ڈرائیوز تک ہوتی ہیں ، لیکن سب میں موٹر کنٹرول سسٹم شامل ہیں جن میں بجلی کے مراحل اور پروسیسر شامل ہیں جو پلس کی چوڑائی ماڈیولیٹر (پی ڈبلیو ایم) ماڈیولز کو مختلف سطحوں کا پتہ لگانے اور آراء کے ساتھ چلاتے ہیں۔ ایپلی کیشنز کی حد کا ایک آسان نظارہ شکل 1 میں دکھایا گیا ہے ، جس میں ایسے نظاموں کی مثال دی گئی ہے جو پمپ ، شائقین ، اور کمپریسرز جیسے سادہ کنٹرول سسٹم سے ، بائیں سے دائیں سے بڑھتے ہوئے پیچیدہ ہوجاتے ہیں ، جن کو صرف آسان مائکرو پروسیسرز کا استعمال کرتے ہوئے عین مطابق رائے کی ضرورت کے بغیر نافذ کیا جاسکتا ہے۔ چونکہ سسٹم کی پیچیدگی سپیکٹرم کے اعلی سرے کی طرف بڑھتی ہے ، پیچیدہ کنٹرول سسٹم کے لئے عین مطابق آراء اور فاسٹ مواصلات انٹرفیس کی ضرورت ہوتی ہے۔ مثالوں میں شامل یا مستقل مقناطیس موٹروں کے سینسر یا سینسر لیس ویکٹر کنٹرول کے ساتھ ساتھ کارکردگی کے لئے تیار کردہ اعلی طاقت کی صنعتی ڈرائیوز بھی شامل ہیں-جیسے بڑے پمپ ، شائقین اور کمپریسرز شکل 1 میں دکھائے گئے ہیں۔ سپیکٹرم کے اوپری سرے پر ، نفیس سروو ڈرائیوز روبوٹکس ، مشین ٹولز ، اور چن اور جگہ کی مشینوں جیسے ایپلی کیشنز میں استعمال کی جاتی ہیں۔ جیسے جیسے سسٹم زیادہ پیچیدہ ہوجاتے ہیں ، متغیرات کی سینسنگ اور آراء زیادہ اہم ہوجاتی ہیں۔
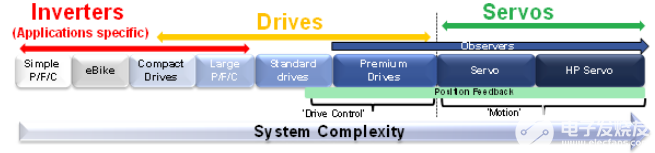
اعداد و شمار 1. صنعتی ڈرائیو ایپلی کیشنز کا رینج۔
ڈرائیو فن تعمیر - سسٹم کی تقسیم
صنعتی موشن کنٹرول میں وسیع پیمانے پر ایپلی کیشنز کو حل کرنے کے لئے سسٹمز کو ڈیزائن کرنے میں بہت سارے چیلنجز ہیں۔ عام مقصد موٹر کنٹرول سگنل چین کو شکل 2 میں دکھایا گیا ہے۔
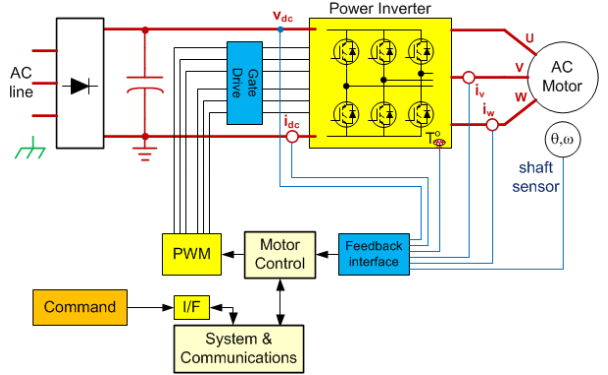
چترا 2۔ عام طور پر موٹر کنٹرول سگنل چین
کلیدی مسئلہ تنہائی کی ضروریات ہے ، جس کا اکثر آخری سرکٹ ٹوپولوجی اور فن تعمیر پر نمایاں اثر پڑتا ہے۔ غور کرنے کے لئے دو کلیدی عوامل ہیں: کیوں الگ تھلگ اور کہاں الگ تھلگ۔
مطلوبہ تنہائی کی درجہ بندی کا تعین سابقہ کے ذریعہ کیا جائے گا۔ تقاضے انسان ساختہ بجلی کے جھٹکے سے بچانے کے لئے اعلی وولٹیج سیفٹی تنہائی (SELV) ہوسکتے ہیں ، یا غیر مہلک وولٹیجز کے مابین سطح کی تبدیلی کے لئے عملی تنہائی ، یا اعداد و شمار کی سالمیت اور شور کے تخفیف کے مقاصد کے لئے تنہائی۔ تنہائی کا مقام عام طور پر متوقع نظام کی کارکردگی سے طے کیا جاتا ہے۔ موٹر کنٹرول عام طور پر ایک سخت بجلی سے شور والا ماحول ہوتا ہے ، اور ڈیزائنوں کا عام طور پر کئی سو وولٹ کے بڑے عام موڈ وولٹیج کا سامنا کرنا پڑتا ہے ، ممکنہ طور پر 20 کلو ہرٹز سے زیادہ تعدد پر سوئچ ہوتا ہے ، جس میں بہت زیادہ عارضی ڈی وی/ڈی ٹی عروج کے اوقات ہوتے ہیں۔ اس وجہ سے ، اعلی کارکردگی کے نظام میں اور ان نظاموں میں جہاں اعلی طاقت فطری طور پر شور مچاتی ہے ، کنٹرول مرحلے سے بجلی کے مرحلے کو الگ تھلگ کرنا عام ہے۔ چاہے ڈیزائن ایک واحد پروسیسر یا ڈبل پروسیسر نقطہ نظر کو استعمال کرتا ہے اس سے بھی تنہائی کے مقام پر اثر پڑتا ہے۔ کم طاقت کی کھپت والے کم کارکردگی کے نظام میں ، تنہائی عام طور پر ڈیجیٹل مواصلات انٹرفیس میں ہوتی ہے ، جس کا مطلب ہے کہ طاقت اور کنٹرول کے مراحل میں ایک ہی صلاحیت موجود ہے۔ کم آخر کے نظام میں تنہائی کے ل lower کم بینڈوتھ مواصلات انٹرفیس ہوتے ہیں۔ روایتی طور پر ، اعلی کے آخر میں نظاموں میں مواصلات کے انٹرفیس کو الگ تھلگ کرنا روایتی تنہائی کی تکنیکوں کے ذریعہ درکار اعلی بینڈوتھ اور حدود کی وجہ سے چیلنج رہا ہے ، لیکن یہ مقناطیسی طور پر الگ تھلگ کین اور RS -485 ٹرانسیور مصنوعات کی آمد کے ساتھ تبدیل ہو رہا ہے۔
ایک اعلی کارکردگی بند لوپ موٹر کنٹرول ڈیزائن میں دو اہم عناصر پی ڈبلیو ایم ماڈیولر آؤٹ پٹ اور موٹر فیز موجودہ آراء ہیں۔ اعداد و شمار 3A اور 3B کی وضاحت کرتے ہیں کہ جہاں محفوظ تنہائی کی ضرورت ہے ، اس پر منحصر ہے کہ آیا کنٹرول اسٹیج بجلی کے مرحلے کی طرح ہی صلاحیتوں کو شریک کرتا ہے یا زمین کا حوالہ دیا جاتا ہے۔ دونوں ہی صورتوں میں ، اعلی آخر گیٹ ڈرائیور اور موجودہ پتہ لگانے والے نوڈس کو الگ تھلگ کرنے کی ضرورت ہے ، لیکن الگ تھلگ کی مختلف سطحوں پر - شکل 3A میں ، صرف ان نوڈس کی عملی تنہائی کی ضرورت ہے ، جبکہ شکل 3B میں ، جسمانی حفاظت (یعنی موجودہ) ان نوڈس کو الگ تھلگ کرنا ضروری ہے۔
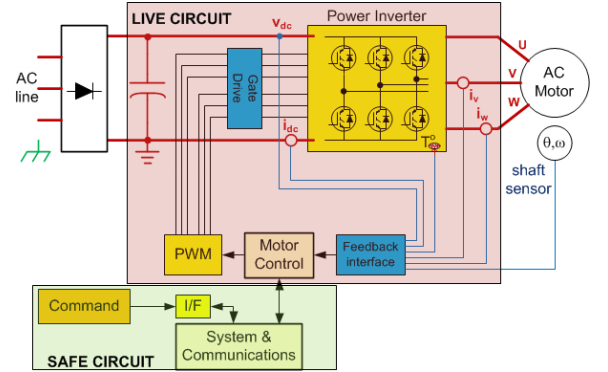
چترا 3a. حوالہ کے طور پر پاور اسٹیج کے ساتھ کنٹرول اسٹیج
موجودہ اور وولٹیج کا پتہ لگانے کے لئے پیمائش کی تکنیک اور ٹوپولوجیز
موجودہ اور وولٹیج کا پتہ لگانے کے لئے سگنل چین کے نفاذ ٹرانس ڈوزر کے انتخاب ، موجودہ تنہائی کی ضروریات ، ADC انتخاب اور نظام کے انضمام کے ساتھ ساتھ سسٹم پاور اور گراؤنڈ پارٹیشننگ کے ساتھ ساتھ مختلف ہوتے ہیں ، جیسا کہ پہلے بیان کیا گیا ہے۔ اعلی مخلص پیمائش کے لئے سگنل کنڈیشنگ کا ادراک کرنا کوئی آسان کام نہیں ہے۔ مثال کے طور پر ، اس طرح کے شور والے ماحول میں چھوٹے سگنلز کی بازیافت کرنا یا ڈیجیٹل سگنل منتقل کرنا مشکل ہے ، جبکہ ینالاگ سگنل کو الگ کرنا اور بھی مشکل ہے۔ بہت سے معاملات میں ، سگنل تنہائی سرکٹس مرحلے میں تاخیر متعارف کرواتے ہیں جو نظام کی متحرک کارکردگی کو محدود کرسکتے ہیں۔ فیز موجودہ کھوج خاص طور پر چیلنجنگ ہے کیونکہ یہ نوڈ اسی سرکٹ نوڈ سے منسلک ہے جیسے پاور اسٹیج (انورٹر ماڈیول) کے مرکز کے اندر گیٹ ڈرائیور آؤٹ پٹس ہوتا ہے اور اس وجہ سے وولٹیج کو الگ تھلگ کرنے اور تبدیلیوں کو تبدیل کرنے کے معاملے میں بھی وہی ضروریات ہیں۔ موٹر کنٹرول سسٹم میں نافذ کرنے کے لئے پیمائش سگنل چین (ٹکنالوجی ، سگنل کنڈیشنگ اور اے ڈی سی) کا تعین کرنا تین اہم عوامل پر منحصر ہے:
سسٹم میں نقطہ یا نوڈ ، کیونکہ اس سے یہ طے ہوتا ہے کہ کس پیمائش کی ضرورت ہے۔
موٹر کی بجلی کی سطح اور اس کے نتیجے میں سینسر کا انتخاب - چاہے یہ فطری طور پر الگ تھلگ ہے یا نہیں۔ سینسر کے انتخاب کا ADC کے انتخاب پر نمایاں اثر پڑتا ہے ، جس میں کنورٹر فن تعمیر ، فعالیت اور ینالاگ ان پٹ رینج شامل ہیں۔
آخری درخواست۔ اس سے پتہ لگانے کے سگنل چین میں اعلی ریزولوشن ، اعلی درستگی ، یا رفتار کی ضرورت ہوسکتی ہے۔ مثال کے طور پر ، وسیع رفتار کی حد پر سینسر لیس کنٹرول کو نافذ کرنے کے لئے زیادہ پیمائش کرنے کی ضرورت ہوتی ہے زیادہ کثرت سے اور زیادہ درستگی کی ضرورت ہوتی ہے۔ اختتامی درخواست ADC فعالیت کی ضرورت کو بھی متاثر کرتی ہے۔ مثال کے طور پر ، ملٹی محور کنٹرول کو اعلی چینل کی گنتی ADC کی ضرورت پڑسکتی ہے۔
موجودہ اور وولٹیج سینسر
موٹر کنٹرول میں استعمال ہونے والے سب سے عام موجودہ سینسر ہیں شینٹ ریزسٹرس ، ہال اثر (وہ) سینسر ، اور موجودہ ٹرانسفارمر (سی ٹی ایس)۔ اگرچہ شینٹ ریزسٹرز تنہائی فراہم نہیں کرتے ہیں اور زیادہ دھاروں پر نقصانات اٹھاتے ہیں ، لیکن وہ تمام سینسر میں سب سے زیادہ لکیری ہیں ، سب سے کم قیمت ہے ، اور AC اور DC دونوں پیمائش کے لئے موزوں ہیں۔ بجلی کے ضیاع کو محدود کرنے کے لئے درکار سگنل کی سطح کی سطح کو عام طور پر شینٹ ایپلی کیشنز کو 50 اے یا اس سے کم تک محدود کردیا جاتا ہے۔ سی ٹی اور وہ سینسر موروثی تنہائی فراہم کرتے ہیں جس کی وجہ سے وہ اعلی موجودہ نظاموں کی خدمت کرسکتے ہیں ، لیکن چونکہ خود سینسر درجہ حرارت کی حدود میں ناقص ابتدائی درستگی یا ناقص درستگی رکھتے ہیں ، لہذا وہ زیادہ مہنگے ہوتے ہیں اور اس کے نتیجے میں اس حل کا نتیجہ ہوتا ہے جو اس سے کم درست ہوتا ہے جو کسی شینٹ ریزسٹر کے ساتھ حاصل کیا جاسکتا ہے۔
موٹر موجودہ پیمائش کے مقامات اور ٹوپولوجیز
سینسر کی قسم کے علاوہ ، متعدد موٹر موجودہ پیمائش نوڈس دستیاب ہیں۔ اوسط ڈی سی بس موجودہ کو کنٹرول کے مقاصد کے لئے استعمال کیا جاسکتا ہے ، لیکن زیادہ جدید ڈرائیوز میں ، موٹر سمیٹ کرنٹ کو اہم آراء متغیر کے طور پر استعمال کیا جاتا ہے۔ براہ راست مرحلہ سمیٹنگ موجودہ پیمائش اعلی کارکردگی کے نظام کے لئے مثالی ہے۔ تاہم ، ہر نچلے انورٹر برانچ میں شنٹوں یا ڈی سی بس میں ایک ہی شنٹ کا استعمال کرتے ہوئے بالواسطہ طور پر سمیٹنے والی دھاروں کی پیمائش کی جاسکتی ہے۔ ان طریقوں کو یہ فائدہ ہے کہ شینٹ سگنل سب کو بجلی کی فراہمی کے عام طور پر حوالہ دیا جاتا ہے ، لیکن ڈی سی لنک سے سمیٹ کرنٹ کو نکالنے کے لئے نمونے کو پی ڈبلیو ایم سوئچز میں ہم آہنگ کرنے کی ضرورت ہوتی ہے۔ براہ راست مرحلے سمیٹنے والی موجودہ پیمائش مندرجہ بالا موجودہ پتہ لگانے کی کسی بھی تکنیک کا استعمال کرتے ہوئے کی جاسکتی ہے ، لیکن شینٹ مزاحمتی سگنل کو الگ تھلگ ہونا ضروری ہے۔ ایک اعلی عام موڈ یمپلیفائر فنکشنل تنہائی فراہم کرسکتا ہے ، لیکن انسانی حفاظت کی تنہائی کو الگ تھلگ یمپلیفائر یا تنہائی ماڈیولر کے ذریعہ فراہم کرنا ضروری ہے۔
چترا 4 مذکورہ بالا مختلف موجودہ آراء کے اختیارات کو ظاہر کرتا ہے۔ اگرچہ ان میں سے صرف ایک آپشن کو کنٹرول آراء کے ل required ضروری ہے ، لیکن ڈی سی بس کرنٹ سگنل کو تحفظ کے لئے بیک اپ سگنل کے طور پر استعمال کیا جاسکتا ہے۔
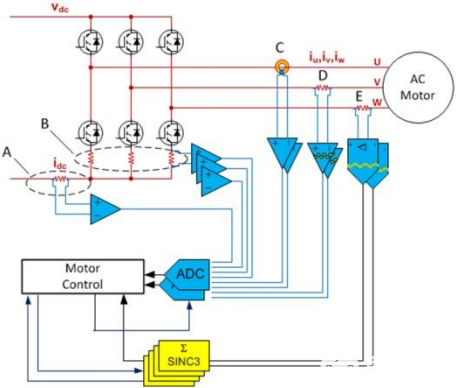
تصویر 4۔ الگ تھلگ اور غیر الگ تھلگ موٹر موجودہ آراء
جیسا کہ پہلے ذکر کیا گیا ہے ، سسٹم پاور اور گراؤنڈ پارٹیشننگ مطلوبہ تنہائی کی درجہ بندی کا تعین کرے گی اور اس طرح تاثرات کے کون سے اختیارات مناسب ہیں۔ سسٹم کے ہدف کی کارکردگی سینسر یا پیمائش کی تکنیک کے انتخاب کو بھی متاثر کرے گی۔ بہت ساری تشکیلات ہیں جن کو کارکردگی کی حد میں محسوس کیا جاسکتا ہے۔
کم کارکردگی کی مثال: عام صلاحیت ، پتہ لگانے کے اختیارات A یا B پر طاقت اور کنٹرول کے مراحل
ٹانگوں سے چھٹکارا کا استعمال ایک انتہائی معاشی ہےteموٹر کرنٹ کی پیمائش کرنے کے لئے chniques. اس مثال میں ، جہاں پاور اسٹیج ایک ہی پوٹن کو شریک کرتا ہےtiکنٹرول مرحلے کے طور پر ، اس سے نمٹنے کے لئے کوئی عام وضع نہیں ہے اور آپشن A یا B سے آؤٹ پٹ براہ راست سگنل کنڈیشنگ سرکٹری اور ADC سے مربوط ہوسکتے ہیں۔ اس قسم کی ٹوپولوجی عام طور پر کم طاقت اور کم پیئ میں پائی جاتی ہےآر ایفمائکرو پروسیسر میں سرایت شدہ ADC کے ساتھ ormance نظام۔
اعلی کارکردگی کی مثال: زمین سے منسلک کنٹرول اسٹیج ، سینسنگ آپشن سی ، ڈی ، یا ای
اس مثال میں ، انسانی حفاظت کی تنہائی کی ضرورت ہے۔ سینسنگ کے اختیارات C ، D ، اور E ہر ممکن ہیں۔ آپشن ای اعلی ترین معیار کا موجودہ فیڈ فراہم کرتا ہےacتینوں اختیارات میں سے K اور ، اعلی کارکردگی کا نظام ہونے کے ناطے ، یہ امکان ہے کہ وہاں ایک ہےایف پی جی اےیا سسٹم میں پروسیسنگ کی دوسری شکل جو الگ تھلگ ماڈیولر سگنل کے لئے ڈیجیٹل فلٹر فراہم کرسکتی ہے۔ آپشن سی کے لئے اے ڈی سی کا انتخاب ، الگ تھلگ سینسر (ممکنہ طور پر بند لوپ ہی) ، روایتی طور پر آج تک ایمبیڈڈ اے ڈی سی کی پیش کشوں کے مقابلے میں اعلی کارکردگی کو حاصل کرنے کے لئے مجرد ہوگا۔ آپشن ڈی اس ترتیب میں ایک الگ تھلگ یمپلیفائر ہے ، بمقابلہ ایک مشترکہ موڈ یمپلیفائر ، کیونکہ حفاظت کی تنہائی کی ضرورت ہے۔ ایک الگ تھلگ یمپلیفائر کارکردگی کو محدود کردے گا ، اور اس طرح ایمبیڈڈ اے ڈی سی حل کافی ہوسکتا ہے۔ یہ اختیارات C یا E کے مقابلے میں سب سے کم وفاداری موجودہ آراء فراہم کرے گا ، اور جب کہ ایمبیڈڈ ADC کو "مفت" اور الگ تھلگ یمپلیفائر ممکنہ طور پر "سستا" سمجھا جاسکتا ہے ، تو عمل درآمد میں عام طور پر آفسیٹ معاوضے اور ADC ان پٹ رینج کے ملاپ کے لئے سطح کی تبدیلی کے ل additional اضافی اجزاء کی ضرورت ہوتی ہے ، جس سے مجموعی سگنل چین لاگت میں اضافہ ہوتا ہے۔
بہت ساری ٹوپولوجیز ہیں جو موٹر کنٹرول ڈیزائن میں موٹر کرنٹ کو بہت سے فیکٹو کے ساتھ محسوس کرنے کے لئے استعمال کی جاسکتی ہیںRsلاگت ، بجلی کی سطح اور کارکردگی کی سطح جیسے غور کرنے کے لئے۔ زیادہ تر سسٹم ڈیزائنرز کے لئے ایک اہم مقصد یہ ہے کہ ان کے لاگت کے اہداف میں کارکردگی کو بہتر بنانے کے لئے موجودہ احساس کی آراء کو بہتر بنایا جائے۔ اعلی اختتامی ایپلی کیشنز کے ل system ، موجودہ آراء دیگر نظام کی کارکردگی کے اقدامات جیسے متحرک ردعمل ، صوتی شور ، یا ٹارک ریپل ، نہ صرف کارکردگی کے لئے اہم ہے۔ یہ واضح ہے کہ کم سے اونچی AC تک کارکردگی کا تسلسل جاری ہےROSs مختلف ٹوپولوجیز اے ویعیلیبل اور یہ اعداد و شمار 5 میں موٹے انداز میں نقشہ بنا ہوا ہے جس میں کم طاقت اور اعلی طاقت کے اختیارات دونوں کی وضاحت کی گئی ہے۔
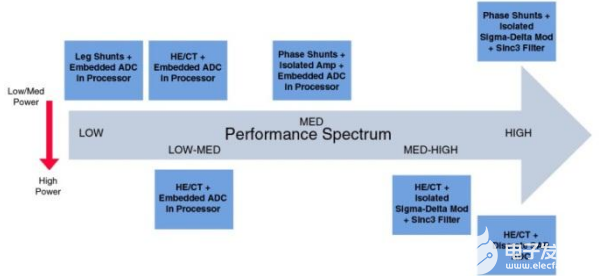
چترا 5۔ موجودہ کھوج ٹوپولوجی کارکردگی کی حد
موٹر کنٹرول سسٹم کے ڈیزائنرز کے لئے اہداف ، ضروریات اور اس کے نتیجے میں رجحانات: وہ سینسر سے ریزٹرس کو روکنے کے لئے ہجرت کرنا
الگ تھلگ سگما ڈیلٹا ماڈیولرز کے ساتھ مل کر شینٹ ریزسٹرس اعلی معیار کی موجودہ آراء مہیا کرتے ہیں جہاں موجودہ سطح شینٹ استعمال کے ل enough کافی کم ہے۔ سسٹم ڈیزائنرز کے مابین ایک اہم رجحان ہے کہ وہ سینسر سے ریزنٹس کو روکنے کے لئے ہجرت کر سکے ، اور ایک اور رجحان الگ تھلگ ماڈیولر نقطہ نظر کی طرف جانے کا ایک الگ تھلگ یمپلیفائر نقطہ نظر کی بجائے منتقل ہوتا ہے۔ صرف سینسر کی جگہ لینے سے مواد کا بل (BOM) اور پی سی بی داخل کرنے کے اخراجات کو کم کیا جاتا ہے اور سینسر کی درستگی کو بہتر بنایا جاتا ہے۔ شینٹ ریزسٹر مقناطیسی شعبوں یا مکینیکل کمپن کے لئے حساس نہیں ہیں۔ اکثر ، سسٹم ڈیزائنرز جو اس سینسر کی جگہ لے کر شینٹ ریزسٹرس کے ساتھ تبدیل کرتے ہیں وہ الگ تھلگ یمپلیفائر کا انتخاب کرسکتے ہیں اور سگنل چین میں تغیر کی سطح کو محدود کرنے کے لئے پہلے استعمال ہونے والے اے ڈی سی کو استعمال کرتے رہ سکتے ہیں۔ تاہم ، جیسا کہ پہلے ذکر کیا گیا ہے ، ADC کی کارکردگی سے قطع نظر ، تنہائی یمپلیفائر کی کارکردگی محدود ہوگی۔
الگ تھلگ سگما ڈیلٹا ماڈیولیٹر کے ساتھ تنہائی یمپلیفائر اور اے ڈی سی کی جگہ لینے سے کارکردگی کی رکاوٹ ختم ہوجائے گی اور ڈیزائن کو بہت بہتر بنایا جائے گا ، عام طور پر اسے 9- سے 10- بٹ کوالٹی کی رائے کو 12- بٹ لیول میں تبدیل کیا جائے گا۔ ینالاگ اوورکورینٹ پروٹیکشن (او سی پی) سرکٹس کو بھی ختم کیا جاسکتا ہے ، کیونکہ ڈیجیٹل فلٹرز کو سگما ڈیلٹا ماڈیولر آؤٹ پٹ پر کارروائی کرنے کے لئے درکار ہے ، فاسٹ او سی پی لوپ کو فعال کرنے کے لئے بھی تشکیل کیا جاسکتا ہے۔ لہذا ، کسی بھی BOM تجزیے میں نہ صرف تنہائی یمپلیفائر ، کچے ADCs ، اور ان کے مابین سگنل کنڈیشنگ شامل ہونا چاہئے ، بلکہ او سی پی ڈیوائسز کو بھی ختم کیا جاسکتا ہے۔ ینالاگ آدانوں کو ینالاگ ماڈیولر کے ذریعہ مسلسل نمونہ بنایا جاتا ہے اور ان پٹ کی معلومات 20 میگا ہرٹز ڈیٹا ریٹ کی کثافت پر ڈیجیٹل آؤٹ پٹ اسٹریم میں موجود ہوتی ہے۔ خام معلومات کو مناسب ڈیجیٹل فلٹر کے ساتھ دوبارہ تشکیل دیا جاسکتا ہے ، عام طور پر صحت سے متعلق موجودہ پیمائش کے لئے ایک SINC.®3۔ چونکہ تبادلوں کی کارکردگی کو بینڈوتھ یا فلٹر بینک میں تاخیر کے خلاف تجارت کی جاسکتی ہے ، لہذا ، موٹے ، تیز فلٹرز 2 μs کے آرڈر پر تیز رفتار ردعمل OCP فراہم کرسکتے ہیں ، جو IGBT کے تحفظ کے لئے مثالی ہے۔
شینٹ ریزٹر سائز میں کمی کی ضرورت ہے
سگنل کی پیمائش کی طرف سے ، شینٹ ریزسٹر کے انتخاب میں کچھ کلیدی چیلنجز ہیں ، کیونکہ حساسیت اور بجلی کی کھپت کے مابین تجارت بند ہے۔ بڑی ریزٹر اقدار اس بات کو یقینی بنائیں گی کہ سگما ڈیلٹا ماڈیولر کی مکمل رینج یا زیادہ سے زیادہ ینالاگ ان پٹ رینج کا استعمال کیا جاتا ہے ، اس طرح متحرک حد کو زیادہ سے زیادہ کرنا۔ تاہم ، بڑی ریزٹر اقدار کے نتیجے میں I2 ریزسٹر کے × R کے نقصان کی وجہ سے وولٹیج ڈراپ اور کارکردگی میں کمی واقع ہوگی۔ خود کو گرم کرنے والے اثرات کے ذریعہ عدم خطاطی کا حصول بھی ایک چیلنج ہوسکتا ہے جب بڑے ریزسٹروں کا استعمال کرتے ہو۔ اس کے نتیجے میں ، سسٹم ڈیزائنرز کو تجارتی آفس کا سامنا کرنا پڑتا ہے ، جو شینٹ سائز کو منتخب کرنے کی مشترکہ ضرورت سے مزید بڑھ جاتے ہیں جو مختلف موجودہ سطحوں پر بہت سے ماڈلز اور موٹروں کی خدمت کرسکتے ہیں۔ متحرک رینج کو برقرار رکھنا بھی چوٹی کے دھاروں کے مقابلہ میں چیلنجنگ ہے جو موٹر کے ریٹیڈ کرنٹ اور دونوں کو قابل اعتماد طریقے سے گرفت میں لینے کی ضرورت سے کئی گنا زیادہ ہوسکتا ہے۔ جب سسٹم کو آن کیا جاتا ہے تو چوٹی کے موجودہ کو کنٹرول کرنے کی صلاحیت ڈیزائن کے ذریعہ مختلف ہوتی ہے ، جس سے سختی سے کنٹرول (جیسے ، برائے نام سے 30 ٪) سے زیادہ سے زیادہ 10 گنا تک ہوتا ہے۔ چوٹی کے دھارے بھی ایکسلریشن اور بوجھ یا ٹارک کی مختلف حالتوں کی وجہ سے ہوتے ہیں۔ تاہم ، ڈرائیو ڈیزائنوں میں ، کسی سسٹم میں چوٹی کے دھارے عام طور پر برائے نام موجودہ ہوتے ہیں۔
ان چیلنجوں کا سامنا کرتے ہوئے ، سسٹم ڈیزائنرز وسیع متحرک رینج یا بہتر سگنل ٹو شور اور مسخ تناسب (SINAD) کے ساتھ اعلی سگما ڈیلٹا ماڈیولرز کی تلاش کر رہے ہیں۔ آج تک ، الگ تھلگ σ-mod ماڈیولیٹر مصنوعات نے 16- بٹ ریزولوشن اور 12 تک موثر بٹس (ENOB) کے ساتھ گارنٹی کارکردگی کی پیش کش کی ہے۔
sinad=(6.02 n + 1. 76) db جہاں n=enob
کم طاقت والے ڈرائیوروں میں مزاحم کاروں کو روکنے کے اقدام کے ساتھ ، موٹر ڈرائیور مینوفیکچررز اپنے ڈرائیوروں کی بجلی کی درجہ بندی میں اضافہ کرنے کے خواہاں ہیں ، ایک ایسی ٹوپولوجی جو کارکردگی اور لاگت کی وجوہات کی بناء پر استعمال کی جاسکتی ہے۔ یہ صرف بہت چھوٹے چھوٹے ریزٹرز کا استعمال کرکے پورا کیا جاسکتا ہے ، جس کے لئے کم سگنل طول و عرض کو حل کرنے کے لئے اعلی کارکردگی والے ماڈیولر کور کے ظہور کی ضرورت ہوتی ہے۔
سسٹم ڈیزائنرز ، خاص طور پر سروو ڈیزائنرز ، ینالاگ سے ڈیجیٹل تبادلوں کے اوقات کو کم کرکے یا الگ تھلگ سگما ڈیلٹا ماڈیولر اور شینٹ ریزٹر ٹوپولوجیز سے وابستہ ڈیجیٹل فلٹرز کے ذریعہ گروپ کی تاخیر کو کم کرکے نظام کے ردعمل کو بہتر بنانے کی کوشش کر رہے ہیں۔ جیسا کہ پہلے ذکر کیا گیا ہے ، تبادلوں کی کارکردگی کو بینڈوتھ یا فلٹر گروپ میں تاخیر کے خلاف تجارت کی جاسکتی ہے۔ موٹے ، تیز فلٹرز تیز رفتار ردعمل فراہم کرسکتے ہیں ، لیکن کارکردگی کی قیمت پر۔ سسٹم ڈیزائنر فلٹر کی لمبائی یا نکالنے کی شرح کے اثرات کا تجزیہ کرتا ہے اور پھر اس کی آخری درخواست کی ضروریات کی بنیاد پر ٹریڈ آفس بناتا ہے۔ ماڈیولر کی گھڑی کی شرح میں اضافے سے مدد ملے گی ، لیکن بہت سے ڈیزائنرز پہلے ہی 20 میگا ہرٹز زیادہ سے زیادہ گھڑی کی شرح پر کام کرتے ہیں جو AD7401A کے لئے قابل قبول ہے۔ گھڑی کی شرح میں اضافے کے نقصانات میں سے ایک تابکاری اور مداخلت (EMI) اثرات کی صلاحیت ہے۔ ایک ہی گھڑی کی شرح پر ایک اعلی کارکردگی کا ماڈیولر گروپ میں تاخیر کے مقابلے میں کارکردگی کا تجارت میں بہتری لائے گا ، جس کے نتیجے میں ردعمل کے اوقات کم ہونے کے ساتھ ساتھ کارکردگی پر اثرات کو کم سے کم کیا جائے گا۔