


1 تعارف
صنعتی سازوسامان کے مواصلات میں عام طور پر ہارڈ ویئر اور سافٹ ویئر کی مصنوعات کی وسیع اقسام شامل ہوتی ہیں، نیز معیاری کمپیوٹر پلیٹ فارمز (پرسنل کمپیوٹرز یا ورک سٹیشن) کو صنعتی آٹومیشن آلات سے جوڑنے کے لیے استعمال ہونے والے پروٹوکولز۔ نتیجتاً، زیادہ تر آٹومیشن ڈیوائسز کو سادہ سیریل کمانڈز پر عمل درآمد کرنے کے لیے ڈیزائن کیا گیا ہے جو کہ پرسنل کمپیوٹرز پر پائے جانے والے معیاری سیریل پورٹس یا سیریل پورٹ کارڈز پر ایڈ-کے ساتھ مطابقت رکھتے ہیں۔ RS-232 فی الحال PC اور صنعتی مواصلات کے شعبوں میں سب سے زیادہ استعمال ہونے والا سیریل انٹرفیس ہے۔ RS-232 کی تعریف ایک واحد-معیاری کے طور پر کی گئی ہے جسے کم رفتار سیریل کمیونیکیشن میں مواصلاتی فاصلوں کو بڑھانے کے لیے ڈیزائن کیا گیا ہے۔ چونکہ RS-232 ٹرانسمیٹر اور وصول کنندہ کے درمیان مشترکہ سگنل گراؤنڈ کا اشتراک کرتا ہے، یہ فرق کے سگنل استعمال نہیں کر سکتا۔ دوسری صورت میں، عام موڈ شور سگنل کے نظام میں جوڑے گا. RS-232 معیار صرف 15 میٹر کا زیادہ سے زیادہ فاصلہ اور 20 kbit/s کی زیادہ سے زیادہ سگنل ٹرانسمیشن کی شرح بتاتا ہے۔
CAN، "کنٹرولر ایریا نیٹ ورک" کے لیے مختصر، بین الاقوامی سطح پر سب سے زیادہ استعمال ہونے والی فیلڈ بسوں میں سے ایک ہے۔ CAN بسوں پر مشتمل ایک واحد نیٹ ورک نیٹ ورک ہارڈویئر کی برقی خصوصیات سے محدود ہے۔ ایک ملٹی-ماسٹر سیریل کمیونیکیشن بس کے طور پر، CAN کے بنیادی ڈیزائن کی وضاحتیں اعلی بٹ ریٹ اور برقی مقناطیسی مداخلت کے خلاف مضبوط مزاحمت کے ساتھ ساتھ کمیونیکیشن بس میں ہونے والی کسی بھی غلطی کا پتہ لگانے کی صلاحیت کی ضرورت ہوتی ہے۔ یہاں تک کہ جب سگنل ٹرانسمیشن کا فاصلہ 10 کلومیٹر تک پہنچ جاتا ہے، تب بھی CAN ڈیٹا کی ترسیل کی شرح 50 kbit/s تک فراہم کر سکتا ہے۔ جدول 1 CAN بس میں کسی بھی دو نوڈس کے درمیان زیادہ سے زیادہ ٹرانسمیشن فاصلے اور ان کے بٹ ریٹ کے درمیان تعلق کو ظاہر کرتا ہے۔
CAN بس سسٹم میں تکونی کنفیگریشن میں کسی بھی دو نوڈس کے درمیان زیادہ سے زیادہ فاصلہ
بٹ ریٹ/kbps 1000 500 250 125 100
زیادہ سے زیادہ فاصلہ/میٹر 40 130 270 530 620
بٹ ریٹ (kbps) 50 20 10 5
زیادہ سے زیادہ فاصلہ (m) 1300 3300 6700 10000
جیسا کہ دیکھا جا سکتا ہے، CAN بس اصل وقت کی کارکردگی، موافقت، لچک اور بھروسے کے لحاظ سے RS-232 سے اعلیٰ سیریل بس ہے۔ جب دو سیریل ڈیوائسز ایک دوسرے سے بہت دور واقع ہیں اور RS-232 کے ذریعے براہ راست منسلک نہیں ہوسکتے ہیں، RS-232 کو CAN میں تبدیل کیا جا سکتا ہے تاکہ CAN بس کے ذریعے سیریل ڈیوائسز کا نیٹ ورک انٹرکنکشن حاصل کیا جا سکے۔
تاہم، RS-232 اور CAN وولٹیج کی سطح اور فریم فارمیٹس کے لحاظ سے نمایاں طور پر مختلف ہیں۔ خاص طور پر:
RS-232 معیار منفی منطق کا استعمال کرتا ہے، جس میں +3V اور +15V کے درمیان کسی بھی وولٹیج کی سطح کو بطور منطق "0" اور -3V اور -15V کے درمیان کسی بھی وولٹیج کی سطح کو منطق "1" کے طور پر بیان کیا جاتا ہے۔ CAN سگنلز، دوسری طرف، تفریق وولٹیج کا استعمال کرتے ہوئے منتقل ہوتے ہیں۔ دو سگنل لائنوں کو "CAN_H" اور "CAN_L" کہا جاتا ہے۔ جامد حالت میں، دونوں تقریباً 2.5V ہیں۔ اس حالت کو ایک منطقی "1" کے طور پر پیش کیا جاتا ہے اور اسے "ریسیسیو" بھی کہا جاتا ہے۔ جب CAN_H CAN_L سے زیادہ ہوتا ہے، تو یہ ایک منطقی "0" کی نمائندگی کرتا ہے جسے "غالب" کہا جاتا ہے۔ غالب حالت میں، عام وولٹیج کی قدریں ہیں: CAN_H=3.5V, CAN_L=1.5V;
RS-232 سیریل پورٹ کا فریم فارمیٹ یہ ہے: ایک اسٹارٹ بٹ، آٹھ ڈیٹا بٹس، ایک قابل پروگرام نواں بٹ (جو ٹرانسمیشن اور ریسیپشن دونوں کے لیے ایڈریس/ڈیٹا بٹ کے طور پر کام کرتا ہے)، اور ایک اسٹاپ بٹ۔ CAN ڈیٹا فریم فارمیٹ پر مشتمل ہوتا ہے: فریم ہیڈر + ID + ڈیٹا (جسے دو فارمیٹس میں تقسیم کیا جاسکتا ہے: معیاری فریم اور توسیعی فریم)۔
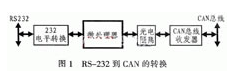 لہذا، ڈیزائن کو تبادلوں کو انجام دینے کے لیے ایک مائیکرو کنٹرولر کی ضرورت ہوتی ہے جیسے لیول اور فریم فارمیٹ کی تبدیلی۔ تبدیلی کا عمل تصویر 1 میں دکھایا گیا ہے۔
2 ہارڈ ویئر ڈیزائن برائے RS-232 سے CAN کی تبدیلی
RS-232-سے-CAN کنورژن ڈیوائس کو ڈیزائن کرنے میں، AT89C52 مائکرو کنٹرولر کو مائکرو پروسیسر کے طور پر استعمال کیا جاتا ہے۔ SJA1000 CAN مائیکرو کنٹرولر کے طور پر استعمال ہوتا ہے۔ SJA1000 CAN پروٹوکول کی فزیکل لیئر اور ڈیٹا لنک لیئر کے افعال کو مربوط کرتا ہے اور کمیونیکیشن ڈیٹا کی فریمنگ کو غیر فعال طور پر سنبھال سکتا ہے۔ AT82C250 CAN کنٹرولر اور فزیکل بس کے درمیان انٹرفیس کے طور پر کام کرتا ہے، بس کے لیے ڈیفرینشل ٹرانسمیشن کی صلاحیت اور CAN کنٹرولر کے لیے ڈفرنشل ریسپشن کی صلاحیت فراہم کرتا ہے۔ AT82C250 کے پن 3 کے ذریعے تین مختلف آپریٹنگ طریقوں (تیز-اسپیڈ، ڈھلوان کنٹرول، اور اسٹینڈ بائی) کا انتخاب کیا جا سکتا ہے۔ جب پن 3 کو گراؤنڈ کیا جاتا ہے، تو آلہ تیز رفتار موڈ میں کام کرتا ہے۔ تیز رفتار آپٹیکل آئسولیشن 6N137 کا استعمال کرتے ہوئے لاگو کیا جاتا ہے، جو بیرونی سگنلز کی مداخلت کو روکتا ہے۔ MAX232 کا استعمال مائیکرو کنٹرولر انٹرفیس چپ کے لیے 232-سطح کے سگنلز کو TTL لیولز میں تبدیل کرنے کے لیے کیا جاتا ہے۔ مخصوص ہارڈویئر انٹرفیس سرکٹ کی تفصیلات کے لیے، براہ کرم SJA1000 کے لیے متعلقہ وسائل سے رجوع کریں۔ مزید وضاحت یہاں فراہم نہیں کی گئی ہے۔ تاہم، مندرجہ ذیل نکات پر توجہ دینا چاہئے.
(1) ایک 120Ω ریزسٹر CAN بس کے دونوں سروں پر جڑا ہوا ہے تاکہ بس کی رکاوٹ سے مماثل ہو، اس طرح مداخلت کے خلاف قوت مدافعت اور ڈیٹا کمیونیکیشن کی وشوسنییتا کو بہتر بناتا ہے۔ عملی طور پر، تاہم، یہ یقینی بنانے کے لیے کافی ہے کہ CAN نیٹ ورک میں "CAN_H" اور "CAN_L" کے درمیان شنٹ ریزسٹر 60Ω ہے۔
(2) SJA1000 کا پن 20 (RX1) استعمال میں نہ ہونے پر گراؤنڈ کیا جا سکتا ہے (خاص وجہ کے لیے سافٹ ویئر ڈیزائن دیکھیں)؛ سیٹنگ بٹ CDR.6 کے ساتھ مل کر، یہ بس کی لمبائی میں نمایاں اضافہ کر سکتا ہے۔
(3) پن TX0 اور TX1 کے کنکشن کا طریقہ سیریل آؤٹ پٹ کی سطح کا تعین کرتا ہے۔ مخصوص تفصیلات کے لیے آؤٹ پٹ کنٹرول رجسٹر (OCR) میں سیٹنگز سے رجوع کریں۔
(4) AT82C250 کے RS پن اور زمین کے درمیان ایک ڈھلوان ریزسٹر جڑا ہوا ہے۔ مزاحمت کی قدر کو بس مواصلات کی رفتار کی بنیاد پر مناسب طریقے سے ایڈجسٹ کیا جا سکتا ہے، عام طور پر 16 kΩ سے 140 kΩ تک۔
(5) MAX232 کو چار الیکٹرولائٹک کیپسیٹرز کی ضرورت ہوتی ہے-C1, C2, C3, اور C4- جو اندرونی پاور کنورژن کے لیے بھی استعمال ہوتے ہیں۔ سبھی کی درجہ بندی 1 μF/25 V ہے۔ ٹینٹلم کیپسیٹرز کی سفارش کی جاتی ہے، اور انہیں جتنا ممکن ہو چپ کے قریب رکھا جائے۔ VCC پاور سپلائی اور گراؤنڈ کے درمیان 0.1 μF decoupling capacitor منسلک ہونا ضروری ہے۔
RS-232 سے CAN کی تبدیلی کے لیے 3 سافٹ ویئر ڈیزائن
مائیکرو پروسیسر کنٹرول کے تحت، RS-232 اور CAN کے درمیان ڈیٹا کے تبادلے کے دوران سیریل پورٹ ریسپشن اور CAN مداخلت کا استعمال آپریشنل کارکردگی کو بہتر بنا سکتا ہے۔ مرکزی پروگرام کا فلو چارٹ شکل 2 میں دکھایا گیا ہے۔ SJA1000 صرف ری سیٹ موڈ میں شروع کیا جا سکتا ہے۔ اس میں بنیادی طور پر آپریٹنگ موڈ، کلاک ڈویژن، اور قبولیت فلٹر رجسٹر، بوڈ ریٹ پیرامیٹرز کو ترتیب دینا، اور انٹرپٹ ایبل رجسٹر کو سیٹ کرنا شامل ہے۔
آیا ڈیٹا کو درست طریقے سے منتقل کیا جا سکتا ہے اس کا انحصار بوڈ ریٹ اور فلو کنٹرول پر بھی ہوتا ہے، جو وہ پہلو ہیں جنہیں سافٹ ویئر ڈیزائن کے دوران نظر انداز نہیں کیا جا سکتا۔ لہٰذا، درج ذیل حصے CAN باؤڈ ریٹ کی ترتیب، سیریل پورٹ باؤڈ کی شرحوں کا خودکار پتہ لگانے، اور سیریل پورٹ ڈیٹا فلو کنٹرول پر توجہ مرکوز کریں گے۔
3.1 CAN فلٹر کی شرح کا تعین کرنا
CAN پروٹوکول کے اہم عناصر میں سے ایک بوڈ ریٹ ہے۔ صارفین بٹ سیمپلنگ پوائنٹس کی پوزیشن بٹ مدت کے اندر اور نمونوں کی تعداد کا تعین کر سکتے ہیں، جس سے وہ اپنی ایپلی کیشنز کے لیے نیٹ ورک کی کارکردگی کو آزادانہ طور پر بہتر بنا سکتے ہیں۔ تاہم، اصلاح کے اس عمل کے دوران، بٹ ٹائمنگ پیرامیٹرز کے لیے استعمال کیے جانے والے ریفرنس آسکیلیٹر کی رواداری اور سسٹم کے اندر مختلف سگنلز کے پھیلاؤ میں تاخیر کے درمیان تعلق پر توجہ دی جانی چاہیے۔
سسٹم کا بٹ ریٹ، fBil، وقت کی فی یونٹ منتقل ہونے والے ڈیٹا بٹس کی تعداد کو ظاہر کرتا ہے، یعنی باڈ ریٹ fBit=1/tBit۔ برائے نام بٹ ٹائمنگ تین غیر-اوور لیپنگ سیگمنٹس پر مشتمل ہے: SYNC_SEG، TSEG1، اور TSEG2۔ یہ تین وقتی طبقات بالترتیب tSYNC_SEG، tTSEG1، اور tTSEG2 کے طور پر بیان کیے گئے ہیں۔ لہذا، برائے نام بٹ پیریڈ tBit ان تین ٹائم سیگمنٹس کا مجموعہ ہے۔
tBit=tSYNC_SEG + tTSEG1 + tTSEG2
بٹ پیریڈ کے اندر، ان سیگمنٹس کو ایک بنیادی ٹائم یونٹ کے عددی ضرب کے لحاظ سے ظاہر کیا جاتا ہے۔ اس ٹائم یونٹ کو ٹائم کوٹہ (TQ) کہا جاتا ہے، اور ٹائم کوٹہ کا دورانیہ CAN سسٹم کلاک (tSCL) کا ایک چکر ہے، جو oscillator کلاک پیریڈ (tCLK) سے اخذ کیا گیا ہے۔ CAN سسٹم کلاک کو prescaler عنصر (baud rate preset value, BRP) پروگرامنگ کے ذریعے ایڈجسٹ کیا جا سکتا ہے۔ خاص طور پر:
tSCL=BRP × 2tCLK=2BPR/fCLK
CAN بٹ ٹائمنگ کیلکولیشن کے لیے ایک اور اہم وقت کا وقفہ مطابقت پذیری جمپ چوڑائی (SJW) ہے، جس کا دورانیہ tSJW ہے۔ SJW سیگمنٹ بٹ سائیکل کا حصہ نہیں ہے۔ بلکہ، یہ TQs کی زیادہ سے زیادہ تعداد کی وضاحت کرتا ہے جس کے ذریعے دوبارہ مطابقت پذیری کے ایونٹ کے دوران بٹ سائیکل کو بڑھایا یا چھوٹا کیا جاتا ہے۔ اس کے علاوہ، CAN پروٹوکول صارفین کو بٹ سیمپلنگ موڈ (SAM) کی وضاحت کرنے کی اجازت دیتا ہے، جو یا تو سنگل-سیمپل موڈ یا تین-سیمپل موڈ (تین نمونوں میں سے ایک نتیجہ منتخب کرنا) ہو سکتا ہے۔ سنگل-سیمپل موڈ میں، سیمپلنگ پوائنٹ TSEG1 سیگمنٹ کے آخر میں ہوتا ہے۔ تین-سیمپل موڈ میں، سنگل-سیمپل موڈ کے مقابلے میں دو اضافی سیمپلنگ پوائنٹس لیے جاتے ہیں۔ یہ TSEG1 سیگمنٹ کے اختتام سے پہلے واقع ہیں، ایک TQ سے الگ۔
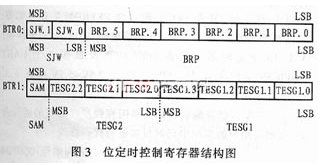
اوپر بیان کردہ BPR, SJW, SAM, TESG1 اور TESG2 سبھی کی تعریف صارف CAN کنٹرولر کے اندرونی رجسٹر BTR0 اور BTR1 کے ذریعے کر سکتا ہے۔ تفصیلات تصویر 3 میں دکھائی گئی ہیں۔ BTR0 اور BTR1 کے سیٹ ہونے کے بعد، اصل بوڈ ریٹ کی حد یہ ہے:
زیادہ سے زیادہ=1/(tBit - tSJW)، کم از کم=1/(tBit + tSJW)
3.2 سیریل پورٹ بوڈ ریٹ کا پتہ لگانا
جب کوئی سیریل ڈیوائس میزبان کے طور پر کام کرتا ہے، اگر آپ کو اس وقت کنورژن ڈیوائس کے سیریل پورٹ باؤڈ ریٹ کا پتہ لگانے کی ضرورت ہو، تو آپ پہلے میزبان کی ریسیو باڈ ریٹ (9600 baud، مثال کے طور پر) سیٹ کر سکتے ہیں اور ٹرمینل سے ایک مخصوص کریکٹر (کیریج ریٹرن، مثال کے طور پر) بھیج سکتے ہیں۔ اس طرح، میزبان موصول ہونے والی کریکٹر کی معلومات کی بنیاد پر تبادلوں کے آلے کی کمیونیکیشن بوڈ ریٹ کا تعین کر سکتا ہے۔ کیریج ریٹرن کریکٹر کی ASCII ویلیو 0DH ہے۔ مختلف بوڈ نرخوں پر موصول ہونے والی قدریں جدول 2 میں درج ہیں۔
مختلف باؤڈ نرخوں پر موصول ہونے والی بائٹس
باؤڈ ریٹ (بٹ/ز) موصول شدہ بائٹس (ہیکساڈیسیمل) باؤڈ ریٹ (بٹ/ز) موصول شدہ بائٹس (ہیکساڈیسیمل)
1200 80 4800 E6
1800 F0 9600 0D
2400 78 19200 F*
3.3 سیریل پورٹ فلو کنٹرول
یہاں استعمال ہونے والی اصطلاح "بہاؤ" سے مراد ڈیٹا کا بہاؤ ہے۔ ڈیٹا کا نقصان اکثر دو سیریل پورٹس کے درمیان ٹرانسمیشن کے دوران ہوتا ہے۔ چونکہ مائیکرو کنٹرولر کے بفر کی صلاحیت محدود ہے، اگر ڈیٹا موصول ہونے کے دوران بفر بھرا ہوا ہو، تو اس وقت بھیجے جانے والا کوئی بھی ڈیٹا ضائع ہو جائے گا۔ فلو کنٹرول اس مسئلے کو مؤثر طریقے سے حل کرتا ہے: جب وصول کرنے والا اختتام وقت پر ڈیٹا پر کارروائی نہیں کر سکتا، تو فلو کنٹرول سسٹم "ڈوٹ ریسیو" سگنل بھیجتا ہے، جس کی وجہ سے بھیجنے کا اختتام اس وقت تک منتقل ہونا بند ہو جاتا ہے جب تک کہ اسے "ریزیوم ٹرانسمیشن" کا سگنل موصول نہ ہو جائے۔ لہذا، بہاؤ کنٹرول ڈیٹا کی منتقلی کے عمل کو منظم کرتا ہے اور ڈیٹا کے نقصان کو روکتا ہے۔ بہاؤ کنٹرول کی عام طور پر استعمال ہونے والی دو قسمیں ہارڈویئر فلو کنٹرول ہیں (بشمول RTS/CTS، DTR/CTS وغیرہ) اور سافٹ ویئر فلو کنٹرول (XON/XOFF-جاری/روکنا)۔ مندرجہ ذیل وضاحت صرف RTS/CTS کا استعمال کرتے ہوئے ہارڈویئر فلو کنٹرول کے طریقہ کار پر مرکوز ہے۔
فلو کنٹرول کے لیے ہارڈ ویئر کا استعمال کرتے وقت، سیریل ٹرمینل کے RTS اور CTS پن مائیکرو کنٹرولر کی I/O بندرگاہوں سے منسلک ہوتے ہیں، اور I/O پورٹس کو 1 یا 0 پر سیٹ کر کے اسٹارٹ/اسٹاپ سگنلز موصول اور منتقل کیے جاتے ہیں۔ ڈیٹا ٹرمینل کا سامان (جیسے کمپیوٹر) RTS کا استعمال کرتا ہے جبکہ مائیکرو کنٹرولر کے ذریعے بھیجے گئے ڈیٹا کو شروع کرنے کے لیے RTS کا استعمال کرتا ہے۔ کمپیوٹر سے ڈیٹا اسٹریم کو روکیں۔ اس ہارڈویئر ہینڈ شیکنگ طریقہ کو لاگو کرنے کے لیے، ایک اعلی-سطح کا جھنڈا اور ایک کم-سطح کا جھنڈا پروگرامنگ کے دوران وصول کرنے والے بفر کے سائز کی بنیاد پر سیٹ کیا جاتا ہے۔ جب بفر میں ڈیٹا کی مقدار اعلیٰ-سطح کی حد تک پہنچ جاتی ہے، تو وصول کرنے والے سرے پر CTS لائن کم ہوتی ہے (منطق 0)۔ جب ٹرانسمیٹنگ اینڈ پر پروگرام کو پتہ چلتا ہے کہ CTS کم ہے، تو یہ ڈیٹا کی ترسیل روک دیتا ہے جب تک کہ وصول کرنے والے بفر میں ڈیٹا کی مقدار کم-لیول تھریشولڈ سے نیچے نہ آجائے اور CTS زیادہ سیٹ نہ ہوجائے۔ RTS کا استعمال یہ بتانے کے لیے کیا جاتا ہے کہ آیا وصول کرنے والا آلہ ڈیٹا حاصل کرنے کے لیے تیار ہے۔
3.4 سبروٹین وصول کر سکتے ہیں۔
PeliCAN فارمیٹ معیاری اور توسیعی فریم دونوں کو سپورٹ کرتا ہے۔ کلاک ڈیوائیڈر رجسٹر میں CDR.7 کا استعمال کرتے ہوئے CAN موڈ کو کنفیگر کیا جا سکتا ہے (0 BasicCAN کے لیے، 1 PeliCAN کے لیے)۔ CAN ڈیٹا وصول کرتے وقت، فریم کی معلومات میں FF بٹ کا استعمال اس بات کا تعین کرنے کے لیے کیا جاتا ہے کہ آیا یہ معیاری ہے یا بڑھا ہوا فریم، اور RTR بٹ کا استعمال ریموٹ فریم اور ڈیٹا فریم کے درمیان فرق کرنے کے لیے کیا جاتا ہے۔ ذیل میں سب روٹین حاصل کر سکتے ہیں:
;//////////////////////////////////////////////////////////////////
؛//CAN ڈیٹا کا استقبال/2-بائٹ ID کے ساتھ فریم فارمیٹ میں متحد//
;///////////////////////////////////////////////////////////////////////
RECAN:
MOV R0, #C_RE ; مائکروکنٹرولر کے اندرونی بفر کا پتہ شروع کریں۔
MOV DPTR، #RXBUF ؛ وصول بفر کے مواد کو پڑھیں اور محفوظ کریں۔
MOVX A, @DPTR ; CAN بفر کا دوسرا بائٹ پڑھیں
MOV @R0, A ; محفوظ کریں۔
JB ACC.7, EFF_RE ; FF بٹ: 0=SFF، 1=EFF
MOV R2, #0
SJMP SFF_RE ; ID نمبر پر منحصر ہے، وہ پوزیشن جہاں "ڈیٹا بائٹ" کیپچر کی گئی ہے مختلف ہوتی ہے۔
EFF_RE: MOV R2، #2
SFF_RE: MOV R2، #2
SFF_RE:
JB ACC.6, EXIT_RECAN ; RTR بٹ چیک کریں؛ اگر 1 (ریموٹ فریم)، چھلانگ باہر
ANL A، #0FH
MOV R3, A ; اس مقام پر، درمیانی 4 بٹس ڈیٹا کی لمبائی کی نمائندگی کرتے ہیں۔
MOV C_NUM, A ; موصولہ فریم کی لمبائی کو R3 اور R5 میں محفوظ کریں۔
RDATA0:
INC DPTR ; 2 بائٹ ID
INC R0
MOVX A، @DPTR
MOV @R0، A
INC DPTR
MOVX A, @R0, A
INC DPTR
MOVX A، @DPTR
MOV @R0، A
MOV A, R2 ; اگر EFF، دو-بائٹ ID کو چھوڑ دیں۔
JZ DRATA1
INC DPTR
INC DPTR
ڈیٹا 1: ; ڈیٹا بائٹس
INC DPTR
INC R0
MOVX A، @DPTR
MOV @R0، A
DJNZ R3، RDATA1
EXIT_RECAN:
RET
4 نتیجہ
کمپیوٹرز کے چھوٹے بنانے نے پیمائش اور کنٹرول کے آلات کی ذہین نشوونما کے لیے ضروری حالات فراہم کیے ہیں، جو مائیکرو پروسیسر پر مبنی ٹرمینل آلات کو اعلیٰ ڈیجیٹل مواصلاتی صلاحیتوں کے حامل ہونے کے قابل بناتا ہے۔ سمارٹ ٹرمینلز کی بڑھتی ہوئی تعداد کے ظہور کے ساتھ، نیٹ ورک کے فن تعمیر، پروٹوکول، حقیقی-وقت کی کارکردگی کے ساتھ ساتھ قابل اطلاق، لچک، قابل اعتمادی، اور یہاں تک کہ لاگت پر بھی زیادہ مطالبات کیے جا رہے ہیں۔ نتیجتاً، فیلڈ بس ٹیکنالوجی مستقبل کی ترقی کے لیے بہت بڑا وعدہ رکھتی ہے۔ CAN بس کے فریم ڈھانچے میں ایک شناخت کنندہ (ID) شامل ہوتا ہے، جو ایک ڈیوائس نیٹ ورک کے اندر متعدد نیٹ ورک ہوسٹس کا ہونا ممکن بناتا ہے۔ یعنی، ان نیٹ ورک میزبانوں کے ذریعے، پورے ڈیوائس نیٹ ورک کی آپریشنل حیثیت کی نگرانی کی جا سکتی ہے، اور متعلقہ کنٹرول کے فیصلے کیے جا سکتے ہیں۔ یہ ڈیوائس اب مکمل طور پر تیار ہوچکی ہے اور اس نے عملی استعمال میں بہترین نتائج حاصل کیے ہیں۔